

Robotlar oʻqitiladigan virtual olamlar
Robotlarga real dunyoda harakatlanish imkonini beruvchi oʻquv tizimlari tobora mukammallashib bormoqda.
**Robotlar oʻqitiladigan virtual dunyolar**
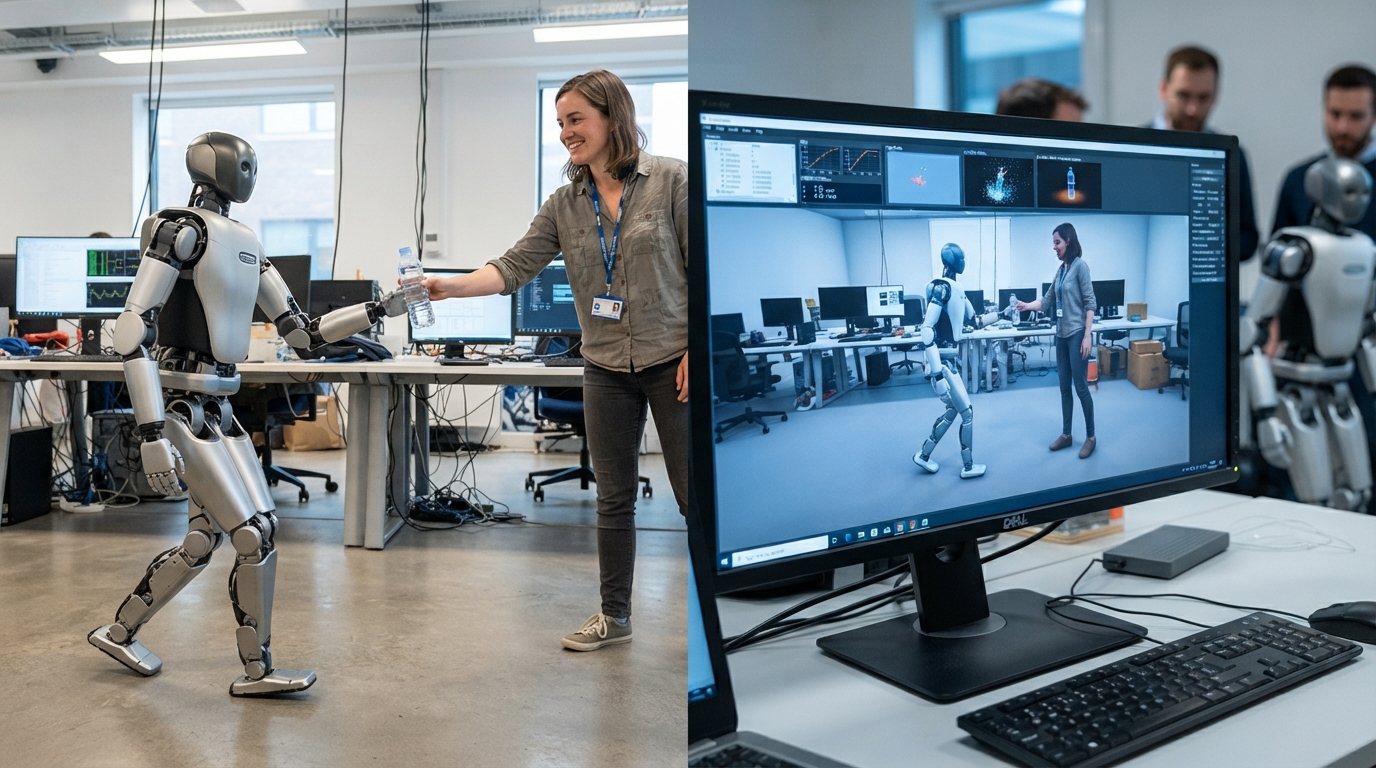
Freddo ismli robot ofis boʻylab yurib borib, xodim tomonidan unga uzatilgan plastik shishani qabul qilib oladi.
Yaqinda bir robot Useyn Boltning 100 metrga yugurish boʻyicha rekordini yangilaganini hisobga olsak, bu unchalik hayratlanarli yutuq emas.
Hayratlanarli tomoni shundaki, Freddo yurishni, shishani tanishni va uni olishni qanchalik tez oʻrganganidadir. Bu qobiliyatlar atigi bir necha daqiqa ichida ishlab chiqildi va Freddoga yuklandi. Uning yaratuvchilari raqobatchi tizimlarga xuddi shu koʻnikmalarni oʻrganish uchun kunlab vaqt kerak boʻlishi mumkinligini aytishmoqda.
Men Kembrijdagi Vsim nomli Britaniya startapidaman. Asoschilar Mishel Lu va Kir Stori bir kun kelib ularning dasturiy taʼminoti uylarda va ish joylarida harakatlana oladigan hamda foydali vazifalarni bajara oladigan robotlarni boshqarishiga umid qilishmoqda.
Ammo oldinda hali uzoq yoʻl bor.
«Robototexnikada gʻalati vaziyat yuzaga kelgan, chunki biz inson sifatida juda qiyin deb hisoblaydigan narsalarni, masalan, gimnastikani robotlarga ancha yaxshi bajartirish mumkin. Insonlar juda usta boʻlgan narsalar, masalan, nozik harakatlar esa robotlar uchun juda qiyin», deydi Stori.
Freddoning qobiliyatlari virtual muhitda ishlab chiqilgan boʻlib, u yerda vazifa kompyuter simulyatsiyasida millionlab marta bajarilishi mumkin. Eng yaxshi yechim, yaʼni strategiya aniqlangandan soʻng, u yuklab olinishi va jismoniy robot — bu holatda Freddo tomonidan ishlatilishi mumkin.
Virtual simulyatsiyalar robotlarni oʻqitish uchun keng qoʻllaniladigan usuldir. Texnologiya giganti Nvidia kompaniyasida shu tarzda ishlaydigan Isaac Sim tizimi mavjud — Lu va Stori ikkalasi ham uning dastlabki versiyasi ustida ishlagan.
2022 yilda ular oʻzlarining oʻquv muhiti va boshqa vositalarini yaratish uchun Vsim kompaniyasini ishga tushirishga qaror qilishdi.
Ishni noldan boshlash Lu va Storiga dasturiy taʼminotni optimallashtirish imkonini berdi, shunda u sunʼiy intellektda ishlatiladigan kuchli kompyuter chiplaridan, yaʼni grafik protsessorlardan (GPU) foydalana oladigan boʻldi.
«Ushbu robototexnika simulyatsiyalarining aksariyati uchun biz ishlatgan asosiy algoritmlar 1970 va 1980 yillarga borib taqaladi, ammo bu algoritmlar GPU'lar uchun unchalik mos emas», deydi Stori.
Bir necha oy ichida ular oʻz tizimlari ilgari koʻrgan har qanday narsadan ancha tezroq ishlay olishini anglab yetishdi.
«Oʻn sakkiz oy ichida biz toʻliq ishlaydigan, oʻta yuqori samarali simulyatorni yaratdik», deydi Lu.
Dasturiy taʼminot shu qadar samaraliki, u Freddo olib yuradigan qurilmaning oʻzida ham ishlay oladi. Bu degani, robot harakatlanayotgan vaqtda oʻn minglab simulyatsiyalarni amalga oshirishi mumkin.
«U sodir boʻlishi mumkin boʻlgan 20 000 xil turli xil vaziyatlar kombinatsiyasi uchun taxminan bir soniya oldinga qaray oladi», deb tushuntiradi Stori.
Bu oddiy uy kabi tartibsiz muhitda ishlaydigan robot uchun juda muhim boʻladi.
«Robot nazoratidan tashqaridagi narsalar, masalan, odamlar, hayvonlar yoki hatto boshqa robotlar strategiyani oʻzgartirishni talab qiladigan ishlarni qilishi mumkin. Bu kutilmagan hodisalar juda tez sodir boʻlishi mumkin va robot oʻz harakatlari xavfsiz va vazifaga muvofiq qolishini taʼminlash uchun tez moslasha olishi kerak», deydi Lu.
Vsim — bu texnologiya ustida 10 nafar muhandis ishlayotgan startap. Nvidia esa sohaning narigi chekkasida joylashgan. U SI kompyuter chiplari bozorida ustunlik qiladi va yuzlab muhandislarga ega yetakchi robototexnika dasturiy taʼminoti boʻlimiga ega.
U robotlar ishlab chiqarmaydi; buning oʻrniga tashkilotlarga ularni oʻqitish va boshqarishda yordam berish uchun moʻljallangan dasturiy taʼminotlar toʻplamini taklif etadi.
Bunga virtual simulyatsiya oʻquv tizimlari va Cosmos deb nomlanuvchi «dunyo modeli» kiradi, u robotga real dunyo fizikasini va u harakatlanayotganda atrof-muhit qanday oʻzgarishi mumkinligini tushunish imkonini beradi.
Ammo Nvidia ixtiyoridagi kuchli hisoblash resurslari boʻlsa ham, dasturiy taʼminot real dunyo haqida faqat asosiy tushunchani beradi.
«Manipulyatsiya, yaʼni shunchaki shishani ushlab olish — bu unchalik qiyin emas. Muammo uzoq muddatli vazifalarni bajarishni boshlaganingizda yuzaga keladi, masalan, men: "Shishani olishingni, uni toʻldirishingni va borib quyishingni xohlayman", deganimda», deydi Nvidia kompaniyasining robototexnika boʻyicha mahsulot direktori Spenser Xuang.
Shunga qaramay, u jiddiy yutuqlarga erishilayotganiga ishonchi komil. Bu yil Nvidia robotlarni oʻqitish uchun virtual muhitlarni yaratishda va oʻqitish natijalari haqiqatan ham ishlashini tekshirishda yordam berish uchun SI agentlaridan foydalanishni boshladi.
«Virtual dunyoni yaratish va uni skanerlash haqida gapirganimizda — buning katta qismi aslida qoʻl mehnatidir.
Biz bunga shunchaki agentlarni jalb qilyapmiz... bu bizga aslida ulkan ishchi kuchini berdi», deydi Xuang.
Simulyatsiya robotlarni oʻqitishning yagona yoʻli emas. Ular odamlarni kuzatish yoki video namoyishlar orqali ham oʻrganishlari mumkin.
Rika Antonova 2015 yildan beri robototexnika sohasida ishlaydi va hozirda Kembrij universitetining Kompyuter fanlari va texnologiyalari departamenti dotsenti hisoblanadi.
Antonova 2021 yildan beri Google kompaniyasining DeepMind boʻlimiga tegishli boʻlgan MuJoCo nomli oʻquv tizimi bilan ishlaydi. Bu ochiq kodli dasturiy taʼminot boʻlib, tadqiqotchilar undan bepul foydalanishlari va kodni oʻzgartirishlari mumkin.
«U juda va juda qulay. Shuning uchun tadqiqot guruhlari yoki kichik startaplar uchun bu foydali», deydi u.
Uning aytishicha, Vsim yondashuvi — oʻta tezkor simulyatsiya — istiqbollidir.
«Agar sizda juda va juda tezkor simulyator boʻlsa, unda robotingiz oʻz harakatini qanday sozlashni oʻylayotgan bir necha soniya ichida yuz millionlab namunalarni simulyatsiya qilishingiz mumkin va keyin harakatni deyarli real vaqtda oʻzgartira olasiz», deydi u.
Ammo simulyatsiya qilingan muhitlar real dunyoning taxminiy koʻrinishi boʻlib qolmoqda, bu esa nimalarni oʻrgatish mumkinligini cheklaydi.
«Simulyatsiyada modellashtirish qiyin boʻlgan baʼzi narsalar mavjud, masalan, juda deformatsiyalanuvchan obʼyektlar va kesish», deydi u.
Бу Nvidia ва Vsim'dagi Lu va Stori hal qilishga harakat qilayotgan muammodir.
Luning aytishicha, ularning tizimi «aniq simulyatsiyalardan foydalangan holda taxminlarni kamaytirdi, bu esa simulyatsiyalarda boʻlgani kabi reallikda ham haqiqatan ishlaydigan modellarni oʻqitish imkonini beradi».
Yaqinda Nacho deb nomlangan ikkinchi robot ushbu texnologiyani rivojlantirishga yordam beradi.
Luning aytishicha, bu ularning rivojlanish jarayonini tezlashtirishi va dasturiy taʼminotlari turli mashinalarda ishlay olishini taʼminlashi kerak.
Va, albatta, Freddoga hamroh boʻladi.